Elektronika w wózkach Toyota — trzy krytyczne sterowniki
Wózki widłowe Toyota z serii 8FBE, 7FBMF i 8FBMKT to jedne z najpopularniejszych elektrycznych wózków przeciwwagowych stosowanych w polskich magazynach i zakładach produkcyjnych. Ich nowoczesna elektronika opiera się na trzech niezależnych, lecz komunikujących się przez CAN-bus sterownikach: sterowniku jazdy (inwerter trakcyjny), sterowniku hydrauliki (inwerter pompki) oraz — w modelach spalinowych 8FG i 8FD — module sterowania silnikiem (ECU).
Każdy z tych układów może ulec awarii w wyniku: przepięcia sieci zasilającej, zawilgocenia, uszkodzenia mechanicznego spowodowanego wibracjami, zestarzenia kondensatorów elektrolitycznych lub błędów obsługi. Toyota i wielu dealerów sugeruje wówczas wymianę całego modułu — co może kosztować od 8 000 do nawet 25 000 zł za jeden podzespół. Tymczasem w zdecydowanej większości przypadków regeneracja sterownika jest możliwa i stanowi ułamek kosztu nowego.
W naszym serwisie elektroniki przemysłowej w Gliwicach naprawiamy sterowniki ze wszystkich wymienionych serii, zarówno na zlecenie firm z okolic Śląska (Gliwice, Zabrze, Bytom, Rybnik, Tychy), jak i klientów wysyłkowych z całej Polski.
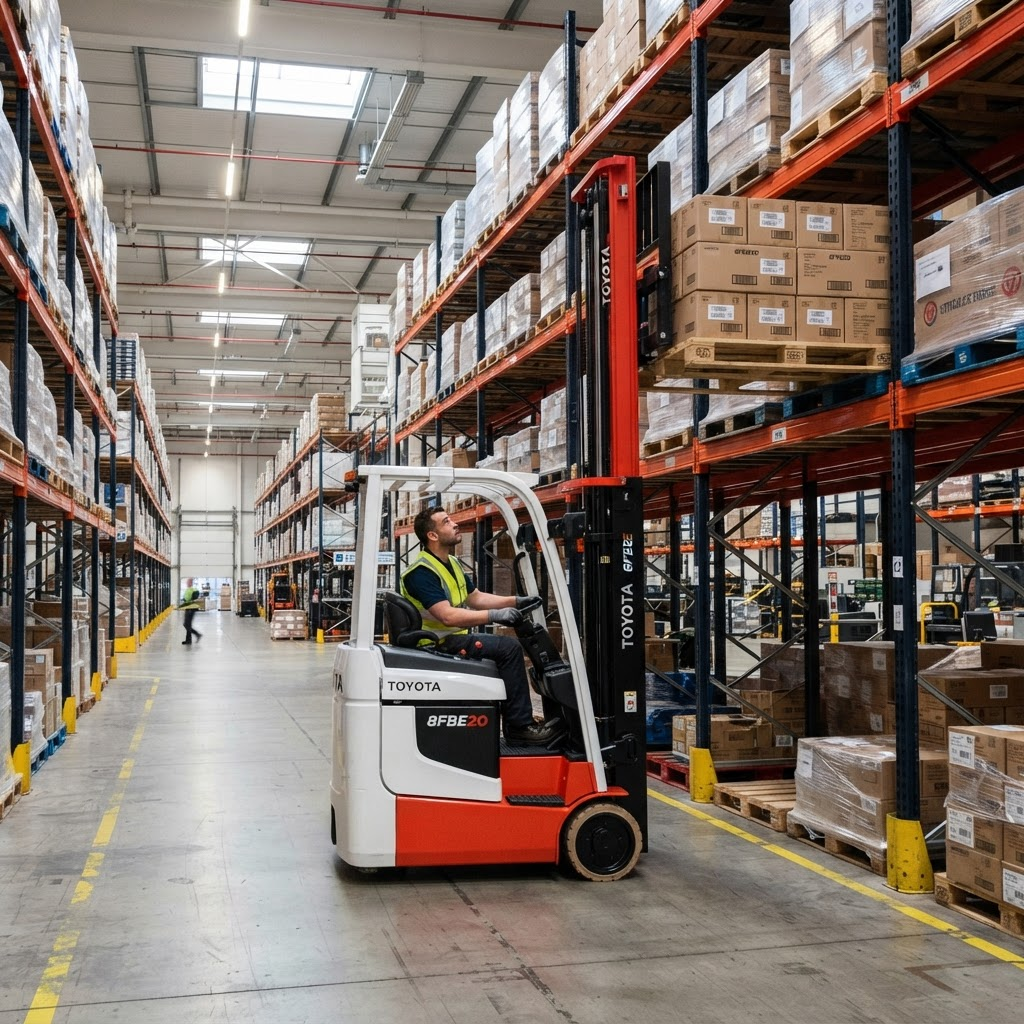
Sterownik jazdy (inwerter trakcyjny)
Inwerter trakcyjny to serce napędu elektrycznego wózka Toyota. Przetwarza napięcie stałe baterii (24 V lub 48 V) na trójfazowe napięcie przemienne sterujące silnikiem AC (w nowszych seriach synchronicznym SyRM). Realizuje również hamowanie regeneracyjne — odzysk energii kinetycznej przy zwalnianiu i zmianie kierunku jazdy.
Kluczowym elementem inwertera są tranzystory IGBT (Insulated Gate Bipolar Transistor) i kondensatory DC-link. To właśnie te elementy najczęściej ulegają uszkodzeniu. IGBT mogą przepalić się przy przeciążeniu lub zwarciu; kondensatory DC-link po kilku latach eksploatacji tracą pojemność i rosną ich rezystancja szeregowa (ESR), co prowadzi do niestabilności napięcia magistrali DC i fałszywych kodów błędów.
Typowe objawy awarii sterownika jazdy Toyota:
- Wózek nie rusza lub rusza skokowo (jerking) przy niskich prędkościach
- Brak hamowania regeneracyjnego — wózek "toczy się" po puszczeniu pedału
- Sterownik przegrzewa się szybciej niż normalnie, trip termiczny
- Kody błędów A1-1 (overvoltage), A2-1/A2-2 (overtemperature), A8-1 (fuse open)
- Wózek ogranicza prędkość jazdy do minimalnej i wyświetla ostrzeżenie
- Szmery lub wibracje przy rozruchu i hamowaniu — oznaka uszkodzonego IGBT
Sterownik hydrauliki (inwerter pompy)
Sterownik hydrauliki steruje prędkością silnika elektrycznego pompy hydraulicznej odpowiedzialnej za podnoszenie masztu, wychylenie wideł (tilt) i funkcje dodatkowe. W starszych modelach (8FBN) jest to sterownik DC-chopper; w nowszych (8FBE, 7FBMF) — inwerter AC z własnym układem mocy IGBT.
Awaria sterownika hydrauliki objawia się często brakiem lub ograniczeniem podnoszenia masztu, a nierzadko — całkowitym zatrzymaniem pracy hydrauliki. Kody E0-2 i E1-1 to sygnały bezpośrednio wskazujące na elektronikę sterownika, nie na pompę mechaniczną.
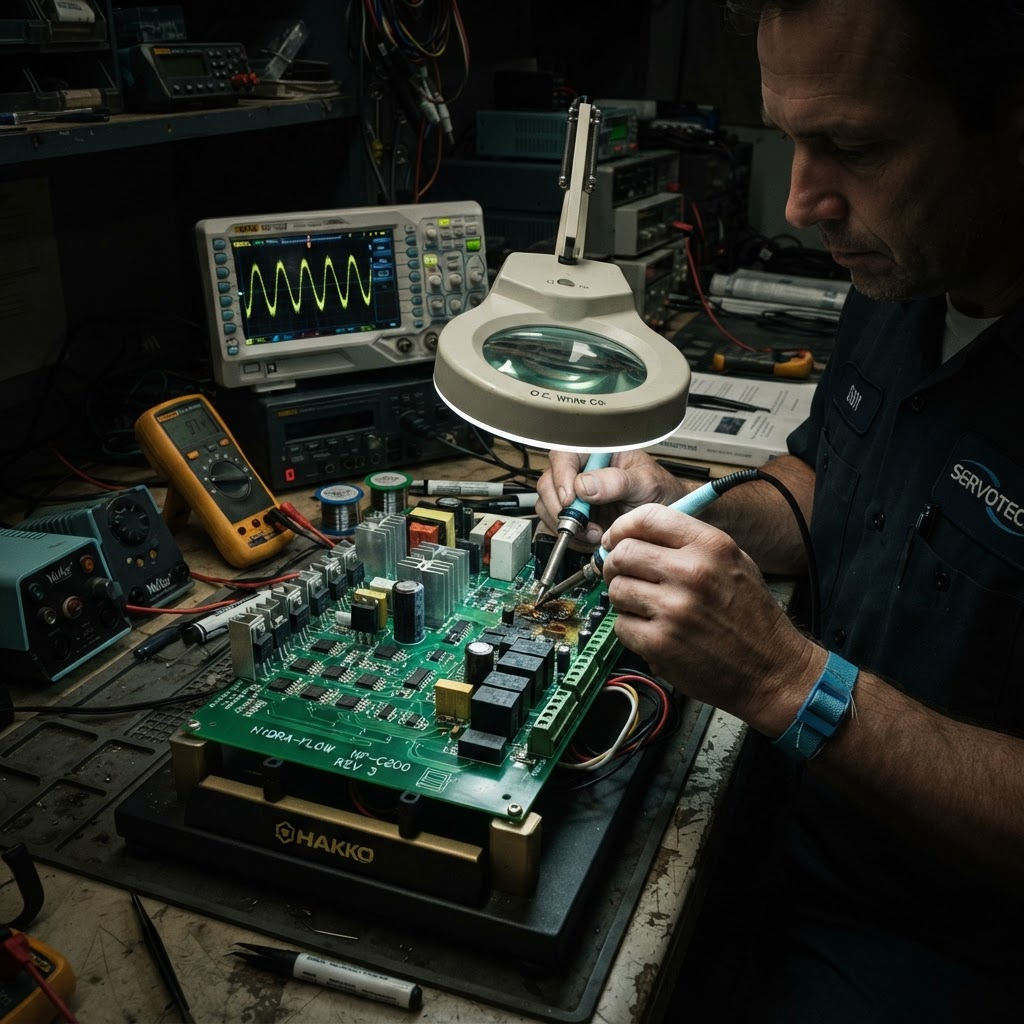
Typowe objawy awarii sterownika hydrauliki Toyota:
- Brak podnoszenia lub bardzo wolna praca masztu
- Maszt unosi się tylko do pewnej wysokości i zatrzymuje
- Głośna praca pompy hydraulicznej bez efektu
- Kody E0-2 (main circuit fault) lub E1-1 (current sensor) na wyświetlaczu
- Sterownik hydrauliki silnie się nagrzewa już po kilku minutach pracy
- Wózek jazda normalnie, brak tylko funkcji hydraulicznych
ECU silnika – Toyota 8FG i 8FD (LPG / Diesel)
Modele spalinowe Toyota 8FG (LPG, silnik 4Y) i 8FD (diesel, silniki 1DZ-II, 1FS, 1KD) wyposażone są w elektroniczny moduł sterowania silnikiem. ECU reguluje wtrysk paliwa, zapłon (8FG), przepływ EGR i inne parametry silnika. W modelach z systemem SAS — Systemu Aktywnej Stabilizacji — ECU współpracuje ze sterownikiem SAS przez magistralę CAN.
Awaria ECU silnika najczęściej manifestuje się zwiększonym zużyciem paliwa, trudnym rozruchem, brakiem mocy lub nieprawidłową pracą biegu jałowego. Kody P0335 (CKP sensor) i P0505 (IAC valve) wskazują często na awarie wejść/wyjść samego ECU, nie czujnika.
Silniki Toyota stosowane w seriach 8FG i 8FD:
| Silnik | Paliwo | Pojemność | Modele |
|---|---|---|---|
| Toyota 4Y | LPG / benzyna | 2 237 cm³ | 8FG15–35, 8FGF15–25 |
| Toyota 1DZ-II | Diesel | 2 519 cm³ | 8FD15–25 |
| Toyota 1FS | Diesel | 2 237 cm³ | 8FD15–20 |
| Toyota 1KD-FTV | Diesel Common Rail | 2 982 cm³ | 8FD25–35 |
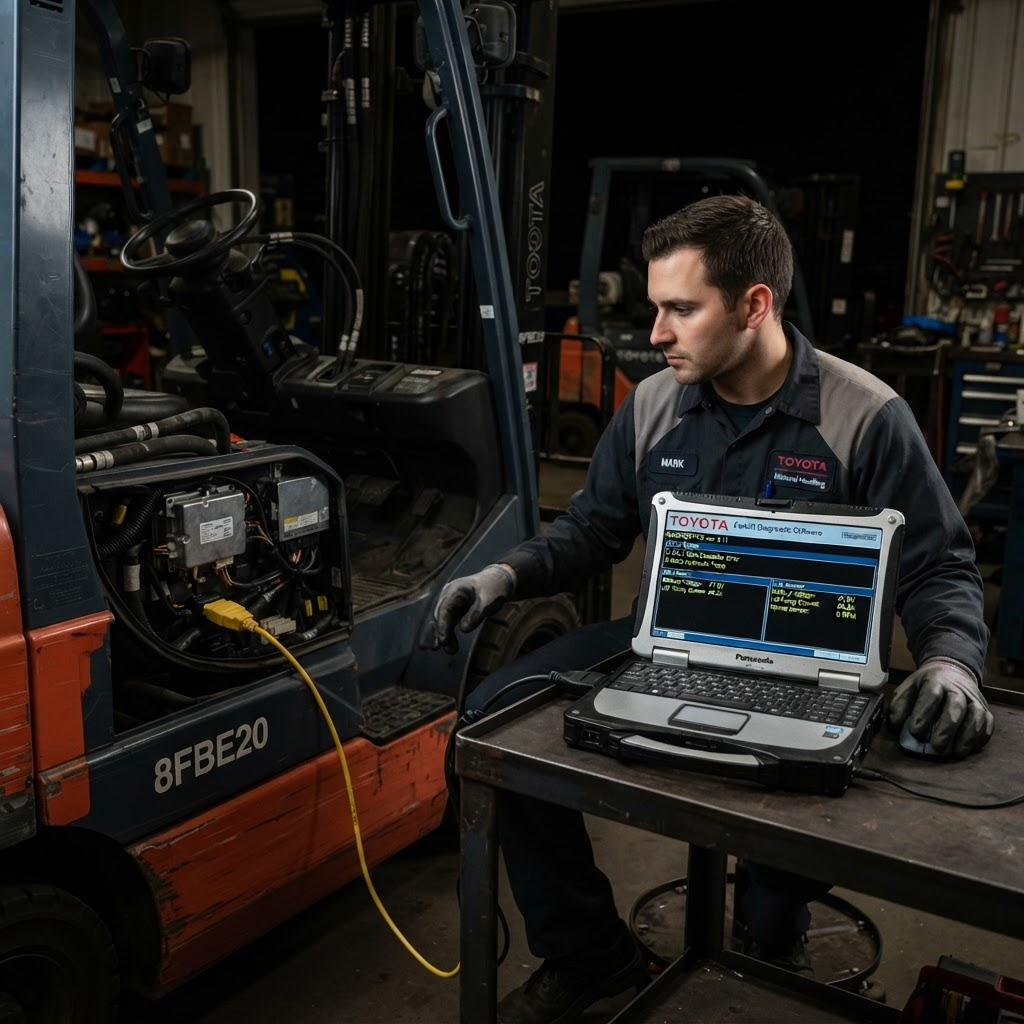
Modele Toyota z elektroniką napędową — tabela serwisowa
Zestawienie modeli wózków widłowych Toyota obsługiwanych przez nasz serwis wraz z typem sterownika i napięciem zasilania.
| Model | Udźwig | Napięcie |
|---|---|---|
| Toyota 8FBE15 | 1 500 kg | 24 V |
| Toyota 8FBE20 | 2 000 kg | 24 V |
| Toyota 8FBE25 | 2 500 kg | 48 V |
| Toyota 8FBE30 | 3 000 kg | 48 V |
| Toyota 7FBMF16 | 1 600 kg | 24 V |
| Toyota 7FBMF20 | 2 000 kg | 24 V |
| Toyota 7FBMF25 | 2 500 kg | 48 V |
| Toyota 8FBMKT20 | 2 000 kg | 48 V |
| Toyota 8FBN18 | 1 800 kg | 24 V |
| Toyota 8FG25 | 2 500 kg | — |
| Toyota 8FG30 | 3 000 kg | — |
| Toyota 8FD25 | 2 500 kg | — |
Kody błędów sterowników Toyota — diagnostyka i przyczyny
Poniższa tabela obejmuje najczęściej spotykane kody błędów w seriach 8FBE, 7FBMF i 8FG/8FD. Kod to punkt wyjścia — przyczyna może leżeć w samym sterowniku lub w wiązce kabli.
| Kod | Układ | Opis |
|---|---|---|
| A1-1 | Sterownik jazdy | Nadnapięcie w obwodzie głównym (overvoltage) |
| A2-1 | Sterownik jazdy | Przegrzanie sterownika jazdy |
| A2-2 | Sterownik jazdy | Awaria czujnika temperatury sterownika |
| A8-1 | Sterownik jazdy | Przepalony bezpiecznik obwodu głównego |
| E0-2 | Sterownik hydrauliki | Awaria obwodu głównego pompki hydraulicznej |
| E1-1 | Sterownik hydrauliki | Błąd czujnika prądu pompy |
| E2-1 | Sterownik hydrauliki | Przegrzanie sterownika hydrauliki |
| C4 / C5 | Układ SAS | Błąd potencjometru masztu lub skrętu |
| P0335 | ECU silnika 8FG/8FD | Brak sygnału czujnika wału korbowego |
| P0505 | ECU silnika 8FG/8FD | Błąd układu sterowania biegiem jałowym |
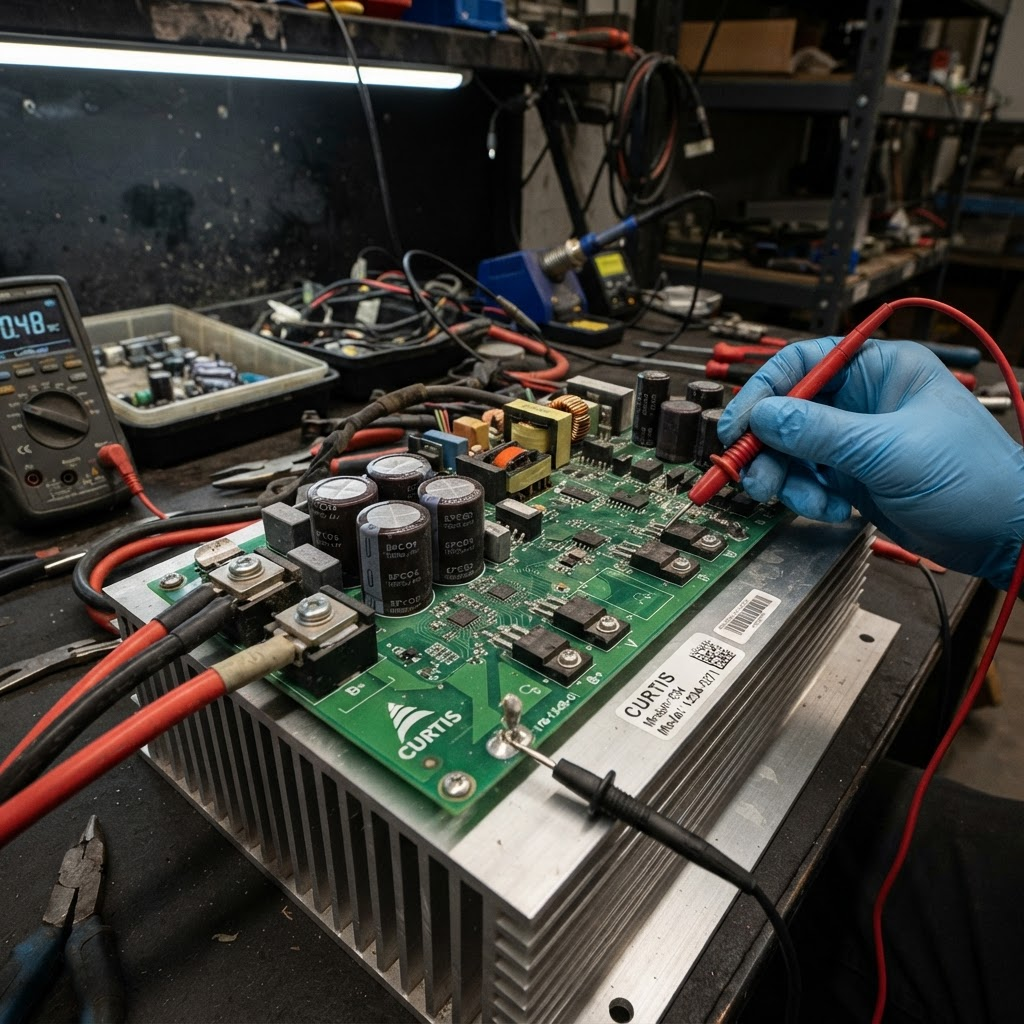
Przebieg naprawy sterownika Toyota — 7 kroków
Odczyt kodów błędów – tryb Analyzer
Wchodzimy w tryb diagnostyczny komputera pokładowego Toyota (Analyzer Mode). Odczytujemy kody aktywne i historyczne ze sterownika jazdy, sterownika hydrauliki i ECU silnika. Rejestrujemy parametry live: napięcie zasilania, temperatura sterowników, prądy silnika.
Pomiary elektryczne – wiązki i złącza
Sprawdzamy ciągłość wiązek CAN-bus (High/Low), napięcia zasilające sterowniki (24 V / 48 V), rezystancje uzwojeń silnika trakcyjnego i pompy hydraulicznej. Szczególna uwaga na złącza wielopinowe – korozja na pin-ach to częsta ukryta przyczyna awarii.
Demontaż i ocena sterownika
Sterownik demontujemy z wózka i otwieramy. Pod mikroskopem oceniamy stan IGBT (śladowe pęknięcia bondingu), kondensatorów elektrolitycznych (wybrzuszenia, wycieki), rezystorów pomiarowych i układów gate-driver. Wykonujemy pomiary ESR kondensatorów.
Naprawa PCB – wymiana IGBT i kondensatorów
Wymieniamy uszkodzone tranzystory IGBT (np. FZ600R12KE4 lub równoważne), kondensatory DC-link i elektrolityczne, uszkodzone układy gate-driver (np. HCPL-316J) oraz przepalone ścieżki PCB. Lutowanie BGA/SMD wykonujemy stacją hot-air z profilem temperaturowym.
Testy na stanowisku pomiarowym
Przed montażem testujemy sterownik na stole: zasilamy napięciem nominalnym, symulujemy obciążenie przez obciążnicę elektroniczną i sprawdzamy przebiegi PWM na oscyloskopie. Mierzymy temperatury elementów pod obciążeniem termokamerą.
Montaż i kalibracja – procedura Matching
Po zamontowaniu sterownika w wózku przeprowadzamy procedurę kalibracji (Matching Procedure) za pomocą oprogramowania serwisowego Toyota. Kalibrujemy czujnik pozycji pedału, hamulca, ewentualnie układ SAS (System of Active Stability).
Jazda próbna i weryfikacja parametrów
Wykonujemy jazdę próbną z pełnym obciążeniem testowym. Monitorujemy temperatury sterowników w trybie live, sprawdzamy płynność jazdy, hamowania regeneracyjnego i pracy hydrauliki. Dokumentujemy wyniki w karcie serwisowej.
Regeneracja vs. nowy sterownik — co się opłaca?
Regeneracja w naszym serwisie
- Koszt kilkakrotnie niższy niż nowy podzespół
- Czas realizacji 3–5 dni roboczych (express 24h)
- Wymiana IGBT, kondensatorów, gate-driverów
- Testy pod obciążeniem przed wysyłką
- Gwarancja na naprawę 6 miesięcy
- Procedura kalibracji Matching w cenie
Nowy sterownik u dealera
- –Koszt 8 000–25 000 zł za jeden moduł
- –Czas oczekiwania na zamówienie 2–8 tygodni
- –Wymiana całego modułu bez analizy przyczyny
- –Wymaga procedury kalibracji (płatna osobno)
- –Stary podzespół trafia na złom
- –Nie rozwiązuje problemu jeśli przyczyna w instalacji